Domain nuaz.de kaufen?
Wir ziehen mit dem Projekt
nuaz.de um.
Sind Sie am Kauf der Domain
nuaz.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain nuaz.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Was sind die verschiedenen Anwendungen von Magnetverschlüssen in den Bereichen Mode, Schmuck, Taschen und anderen Accessoires?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu verschließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. Im Schmuckbereich dienen Magnetverschlüsse dazu, Armbänder, Halsketten und Ohrringe einfach zu öffnen und zu schließen. In Taschen werden Magnetverschlüsse eingesetzt, um den Verschluss von Handtaschen, Geldbörsen und Rucksäcken sicher zu halten. Darüber hinaus finden sich Magnetverschlüsse auch in anderen Accessoires wie Geldbörsen, Gürteln und Schuhen, um eine einfache und sichere Befestigung zu gewährleisten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
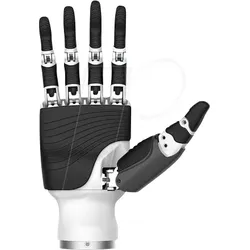
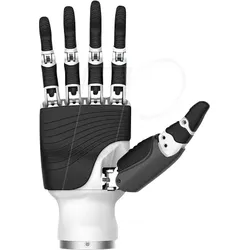
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
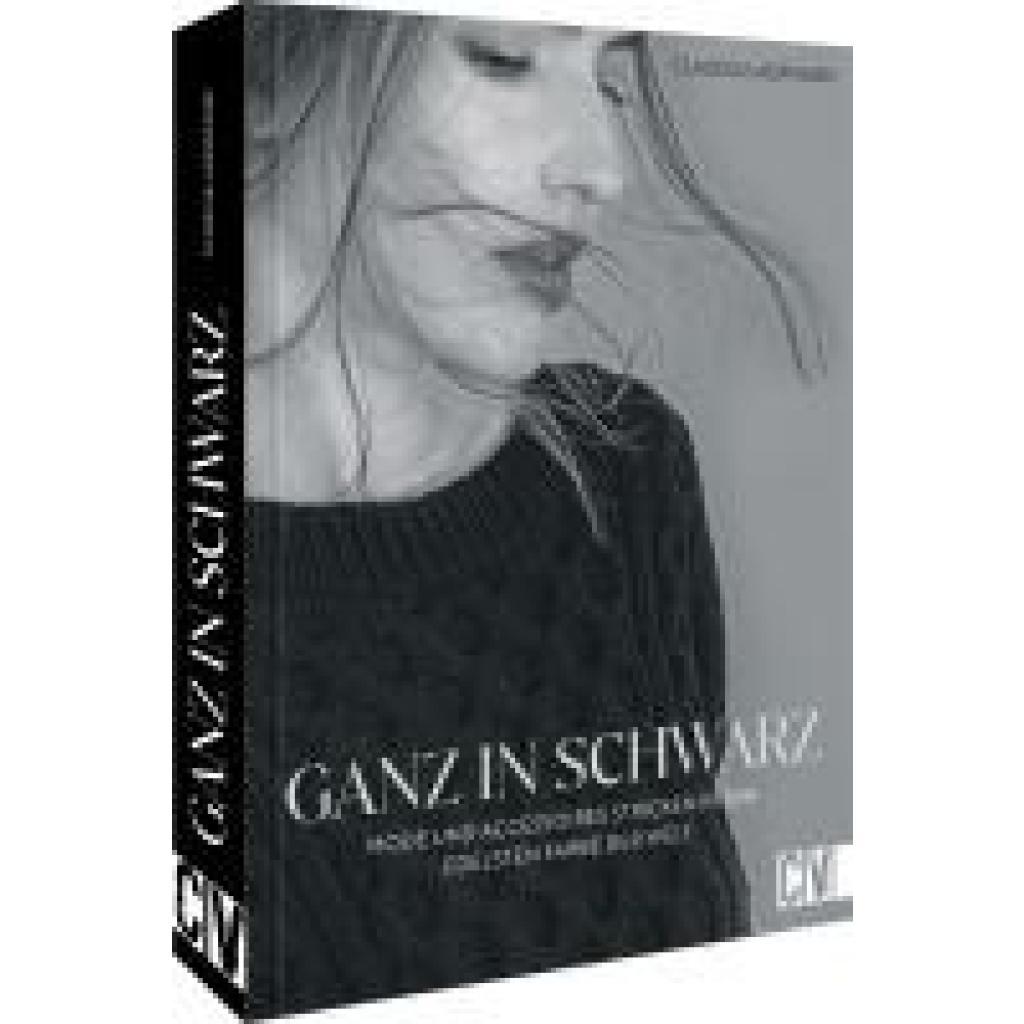
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, bunte Edelsteine und personalisierte Schmuckstücke im Trend. Im Bereich Lifestyle sind nachhaltige Taschen, handgemachte Keramik und minimalistische Uhren sehr beliebt. Generell sind Nachhaltigkeit, Individualität und Ausdruck von Persönlichkeit wichtige Trends in allen Bereichen. **
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, personalisierte Schmuckstücke und bunte Edelsteine im Trend. Im Bereich Lifestyle sind nachhaltige Accessoires, wie wiederverwendbare Einkaufstaschen und umweltfreundliche Trinkflaschen, sowie technologische Gadgets, wie Smartwatches und kabellose Kopfhörer, sehr beliebt. **
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Technologie?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, personalisierte Schmuckstücke und bunte Edelsteine im Trend. In der Technologie dominieren smarte Uhren, kabellose Kopfhörer und stylische Handyhüllen. **
-
Wie funktioniert ein Magnetverschluss und welche Anwendungen hat er in verschiedenen Bereichen wie Mode, Schmuck, Taschen und technischen Geräten?
Ein Magnetverschluss funktioniert, indem zwei Magnete sich anziehen und so den Verschluss zusammenhalten. In der Mode und im Schmuck wird der Magnetverschluss oft verwendet, um Armbänder, Halsketten und Ohrringe einfach und sicher zu verschließen. In Taschen wird der Magnetverschluss genutzt, um den Verschluss schnell zu öffnen und zu schließen. In technischen Geräten wie Handys und Tablets dient der Magnetverschluss dazu, das Gerät sicher zu verschließen und gleichzeitig einfach zu öffnen. **

Was sind die verschiedenen Anwendungen und Funktionsweisen von Magnetverschlüssen in Bereichen wie Mode, Schmuck, Taschen, Technologie und anderen Industrien?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu schließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. In der Schmuckindustrie dienen sie als praktische und unauffällige Verschlüsse für Armbänder, Halsketten und Ohrringe. In Taschen werden Magnetverschlüsse eingesetzt, um den Zugang zu Innenfächern zu erleichtern und das Öffnen und Schließen der Tasche zu vereinfachen. In der Technologieindustrie werden Magnetverschlüsse in Geräten wie Handys und Tablets verwendet, um die Akkulaufzeit zu verlängern und die Verbindung zwischen verschiedenen Komponenten zu verbessern. **
Was sind die verschiedenen Anwendungen und Funktionsweisen von Magnetverschlüssen in Bereichen wie Mode, Schmuck, Taschen, Lederwaren und anderen Industrien?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu schließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. In der Schmuckindustrie dienen sie als praktische und sichere Verschlüsse für Armbänder, Halsketten und Ohrringe. In Taschen und Lederwaren bieten Magnetverschlüsse eine einfache Möglichkeit, die Tasche zu öffnen und zu schließen, ohne komplizierte Schnallen oder Reißverschlüsse zu verwenden. Darüber hinaus finden Magnetverschlüsse auch Anwendung in anderen Industrien wie der Automobilindustrie, wo sie zur Befestigung von Verkleidungen und Abdeckungen verwendet werden. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
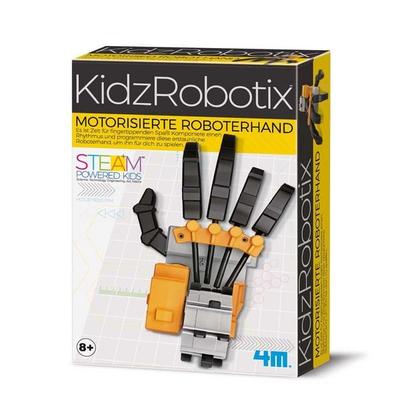
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Was sind die verschiedenen Anwendungen von Magnetverschlüssen in den Bereichen Mode, Schmuck, Taschen und anderen Accessoires?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu verschließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. Im Schmuckbereich dienen Magnetverschlüsse dazu, Armbänder, Halsketten und Ohrringe einfach zu öffnen und zu schließen. In Taschen werden Magnetverschlüsse eingesetzt, um den Verschluss von Handtaschen, Geldbörsen und Rucksäcken sicher zu halten. Darüber hinaus finden sich Magnetverschlüsse auch in anderen Accessoires wie Geldbörsen, Gürteln und Schuhen, um eine einfache und sichere Befestigung zu gewährleisten. **
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, bunte Edelsteine und personalisierte Schmuckstücke im Trend. Im Bereich Lifestyle sind nachhaltige Taschen, handgemachte Keramik und minimalistische Uhren sehr beliebt. Generell sind Nachhaltigkeit, Individualität und Ausdruck von Persönlichkeit wichtige Trends in allen Bereichen. **
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Lifestyle?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, personalisierte Schmuckstücke und bunte Edelsteine im Trend. Im Bereich Lifestyle sind nachhaltige Accessoires, wie wiederverwendbare Einkaufstaschen und umweltfreundliche Trinkflaschen, sowie technologische Gadgets, wie Smartwatches und kabellose Kopfhörer, sehr beliebt. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was sind die aktuellen Trends bei Accessoires in den Bereichen Mode, Schmuck und Technologie?
Aktuelle Trends bei Accessoires in der Mode sind übergroße Sonnenbrillen, Statement-Ohrringe und auffällige Haarspangen. Im Schmuckbereich sind Layering-Ketten, personalisierte Schmuckstücke und bunte Edelsteine im Trend. In der Technologie dominieren smarte Uhren, kabellose Kopfhörer und stylische Handyhüllen. **
-
Wie funktioniert ein Magnetverschluss und welche Anwendungen hat er in verschiedenen Bereichen wie Mode, Schmuck, Taschen und technischen Geräten?
Ein Magnetverschluss funktioniert, indem zwei Magnete sich anziehen und so den Verschluss zusammenhalten. In der Mode und im Schmuck wird der Magnetverschluss oft verwendet, um Armbänder, Halsketten und Ohrringe einfach und sicher zu verschließen. In Taschen wird der Magnetverschluss genutzt, um den Verschluss schnell zu öffnen und zu schließen. In technischen Geräten wie Handys und Tablets dient der Magnetverschluss dazu, das Gerät sicher zu verschließen und gleichzeitig einfach zu öffnen. **
-
Was sind die verschiedenen Anwendungen und Funktionsweisen von Magnetverschlüssen in Bereichen wie Mode, Schmuck, Taschen, Technologie und anderen Industrien?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu schließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. In der Schmuckindustrie dienen sie als praktische und unauffällige Verschlüsse für Armbänder, Halsketten und Ohrringe. In Taschen werden Magnetverschlüsse eingesetzt, um den Zugang zu Innenfächern zu erleichtern und das Öffnen und Schließen der Tasche zu vereinfachen. In der Technologieindustrie werden Magnetverschlüsse in Geräten wie Handys und Tablets verwendet, um die Akkulaufzeit zu verlängern und die Verbindung zwischen verschiedenen Komponenten zu verbessern. **
-
Was sind die verschiedenen Anwendungen und Funktionsweisen von Magnetverschlüssen in Bereichen wie Mode, Schmuck, Taschen, Lederwaren und anderen Industrien?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu schließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. In der Schmuckindustrie dienen sie als praktische und sichere Verschlüsse für Armbänder, Halsketten und Ohrringe. In Taschen und Lederwaren bieten Magnetverschlüsse eine einfache Möglichkeit, die Tasche zu öffnen und zu schließen, ohne komplizierte Schnallen oder Reißverschlüsse zu verwenden. Darüber hinaus finden Magnetverschlüsse auch Anwendung in anderen Industrien wie der Automobilindustrie, wo sie zur Befestigung von Verkleidungen und Abdeckungen verwendet werden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.